无人机出厂前会调pid参数吗_无人机PID参数调参技巧
目录:
正文:
无人机作为一种高科技产品,其稳定性和性能直接影响着用户体验和实际应用效果。PID参数,即比例(P)、积分(I)和微分(D)控制参数,是无人机飞控系统中的核心调节因子。无人机出厂前会调PID参数吗?这一问题的答案对于理解无人机的飞行性能和调试过程至关重要。
PID参数的重要性
PID参数的重要性不言而喻。它们决定了无人机的响应速度、稳定性以及抗干扰能力。一个典型的案例是,去年我帮助朋友调试新组装的四轴无人机时,飞机在悬停时表现出明显的“瑟瑟发抖”现象。通过分析飞行日志,我们发现横滚和俯仰角速度的曲线像锯齿一样高频振荡,这几乎就是PID参数不合适的“签名”。经过细致的调整,飞机最终实现了稳定悬停,这一过程让我深刻理解到PID调参对于无人机稳定性的关键作用。
PID参数的调试过程
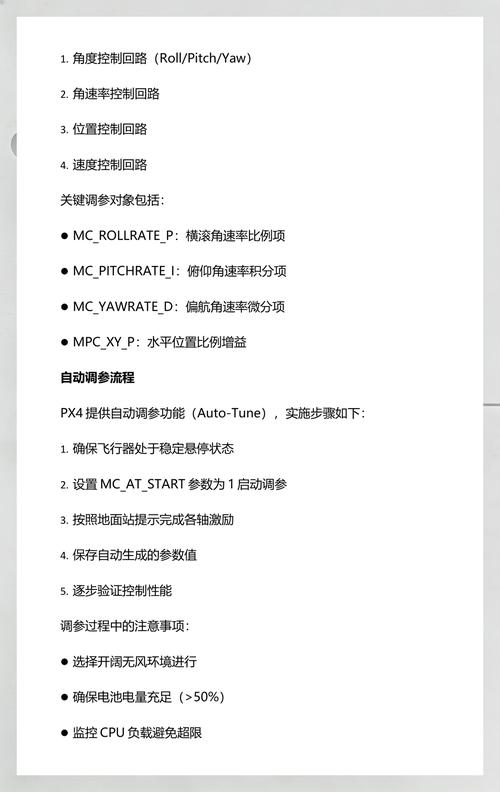
PID参数的调试过程复杂而精细。以PX4飞控为例,其PID控制器内嵌在姿态和速率控制回路中。调试PID参数,本质上是在“训练”一位虚拟飞行员,使其反应既灵敏又平稳。调试过程通常包括以下步骤:获取和分析飞行日志,这是诊断飞机健康状况最宝贵的“体检报告”。按照一套系统的方法调整PID参数,包括比例项(P)、微分项(D)和积分项(I)。每个参数的调整都需要仔细观察飞行器的反应,并进行多次试验以找到最佳值。
自整定方法的应用
在实际应用中,手动调参往往效率低下,尤其是对于量产无人机。自整定方法,如继电反馈法,成为了一种更为高效的选择。继电反馈法的原理是使用一个继电器(bang-bang控制)替代PID控制器,通过测量系统自发产生的极限环震荡的幅值和周期,进而计算临界增益和临界周期,最终得到PID参数。这种方法简单直观,能够快速得到较为理想的PID参数。
动力学模型参数的影响
动力学模型参数的准确性对PID调参至关重要。我曾参与一个农业植保无人机项目,发现更换更大容量的电池后,无人机飞行姿态变得异常“迟钝”。经过重新测量整机的质量分布和转动惯量,我们才发现问题根源在于电池位置的微小偏移,导致整机的惯性张量发生了显著变化。这一经历让我深刻意识到,精确的动力学模型参数是决定调参成败的基石。
无人机调参的注意事项
无人机调参需要遵循一定的原则和技巧。例如,每次只调整一个参数,并观察飞行器的反应。可以使用数据日志(黑匣子)功能记录飞行数据,通过分析曲线来精准判断振荡频率与超调量。还需要注意安全,建议使用桨叶保护罩,并在空旷无人的场地进行。通过这些方法,可以有效地提高调参的效率和成功率。
无人机PID参数的调试是一个复杂而精细的过程,需要深入理解PID控制原理和动力学模型。通过合理的调试方法和技巧,可以有效地提高无人机的飞行性能和稳定性。对于无人机爱好者和专业人士来说,掌握PID参数调试技术是提升无人机操控水平和性能的关键。
参考资料
1. PX4无人机PID调参实战:从零到稳定飞行的关键步骤-CSDN博客
2. 无人机PID参数自整定:从原理到工程实现 - 指南 - jzssuanfa - 博客园
3. 四旋翼无人机PID参数调节方法
4. PID调参实战:从无人机试飞到稳定飞行的5个关键步骤-CSDN博客
5. 多旋翼PID调参(手动/高级) | PX4 Guide (v1.15)
6. 无人机动力学模型避坑指南:四旋翼参数测量与PX4调参实战-CSDN博客
7. 无人机飞控PID调试应该怎么做_百度知道
8. 微信公众平台
无人机出厂前会调pid参数吗_无人机PID参数调参技巧
无人机稳定飞行依赖关键的PID参数(比例、积分、微分)。这些参数决定响应速度和抗干扰能力。出厂前部分无人机会预调,但手动调试(分析飞行日志、逐步调整)或使用自整定方法(如继电反馈)很常见。精确的动力学